Un servomoteur série est un type de servomoteur contrôlé par un protocole de communication série. Contrairement aux signaux de modulation de largeur d'impulsion (PWM) traditionnels, il reçoit les commandes et instructions via une interface série, telle que l'UART (émetteur-récepteur asynchrone universel) ou le SPI (interface périphérique série). Ceci permet un contrôle plus précis et avancé de la position, de la vitesse et d'autres paramètres du servomoteur.
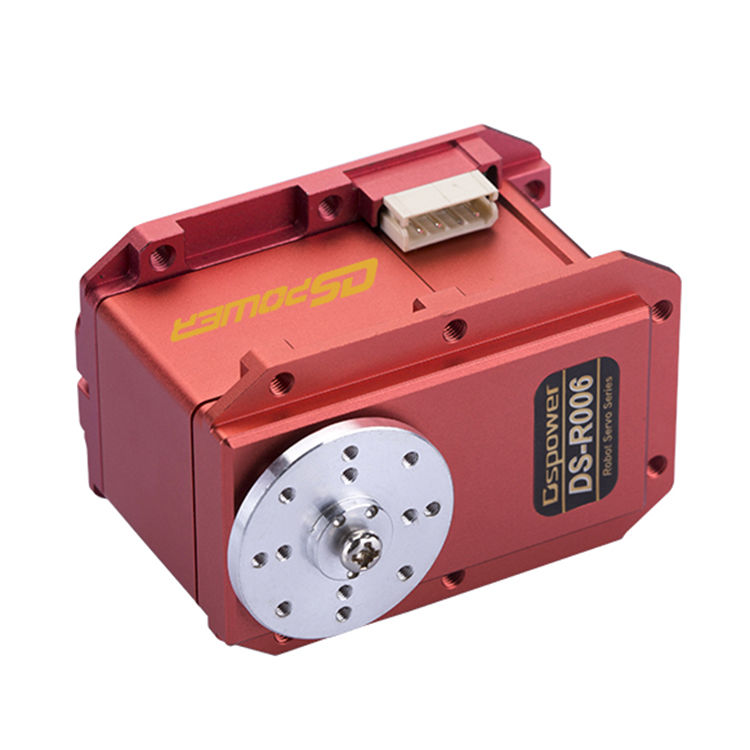
Les servomoteurs série intègrent souvent des microcontrôleurs ou des puces de communication spécialisées qui interprètent les commandes série et les convertissent en mouvements de moteur appropriés. Ils peuvent également offrir des fonctionnalités supplémentaires, telles que des mécanismes de retour d'information sur la position ou l'état du servomoteur.
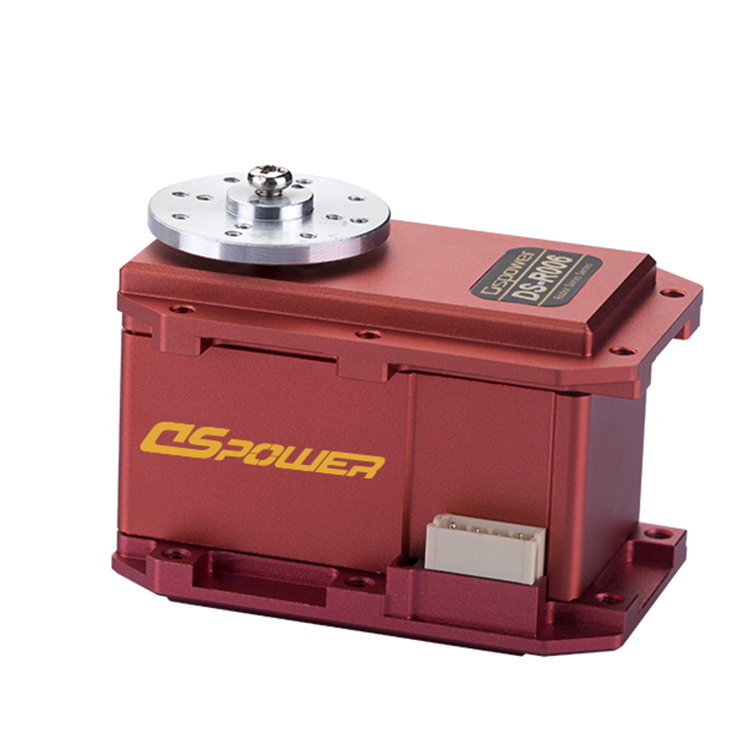
Grâce à l'utilisation d'un protocole de communication série, ces servomoteurs s'intègrent facilement dans des systèmes complexes et peuvent être pilotés par des microcontrôleurs, des ordinateurs ou d'autres dispositifs dotés d'interfaces série. Ils sont couramment utilisés en robotique, en automatisation et dans d'autres applications exigeant un contrôle précis et programmable des servomoteurs.
Date de publication : 7 juin 2023