Le servomoteur DSpower est généralement contrôlé par modulation de largeur d'impulsion (MLI). Cette méthode de contrôle permet de positionner précisément l'arbre de sortie du servomoteur en modulant la largeur des impulsions électriques qui lui sont envoyées. Voici comment cela fonctionne :
Modulation de largeur d'impulsion (MLI) : La MLI est une technique qui consiste à envoyer une série d'impulsions électriques à une fréquence spécifique. Le paramètre clé est la largeur ou la durée de chaque impulsion, généralement mesurée en microsecondes (µs).
Position centrale : Dans un servomoteur classique, une impulsion d'environ 1,5 milliseconde (ms) indique la position centrale. Cela signifie que l'arbre de sortie du servomoteur se trouve à son point médian.
Contrôle de la direction : Pour contrôler le sens de rotation du servomoteur, vous pouvez ajuster la largeur d’impulsion. Par exemple :
Une impulsion inférieure à 1,5 ms (par exemple, 1,0 ms) ferait tourner le servo dans une direction.
Une impulsion supérieure à 1,5 ms (par exemple, 2,0 ms) ferait tourner le servo dans la direction opposée.
Commande de position : La largeur d’impulsion spécifique est directement liée à la position du servomoteur. Par exemple :
Une impulsion de 1,0 ms peut correspondre à -90 degrés (ou à un autre angle spécifique, selon les spécifications du servomoteur).
Une impulsion de 2,0 ms pourrait correspondre à +90 degrés.
Commande continue : en envoyant en continu des signaux PWM à des largeurs d’impulsion variables, vous pouvez faire pivoter le servo à n’importe quel angle souhaité dans sa plage spécifiée.
Fréquence de mise à jour des servos DSpower : La vitesse d'envoi des signaux PWM influe sur la rapidité de réponse et la fluidité des mouvements du servo. Les servos réagissent généralement bien aux signaux PWM dont la fréquence se situe entre 50 et 60 Hz.
Microcontrôleur ou pilote de servomoteur : pour générer et envoyer des signaux PWM au servomoteur, vous pouvez utiliser un microcontrôleur (comme un Arduino) ou un module de pilotage de servomoteur dédié. Ces dispositifs génèrent les signaux PWM nécessaires en fonction des données d'entrée (par exemple, l'angle souhaité) et des spécifications du servomoteur.
Voici un exemple de code Arduino illustrant comment contrôler un servomoteur à l'aide de la modulation de largeur d'impulsion (PWM) :
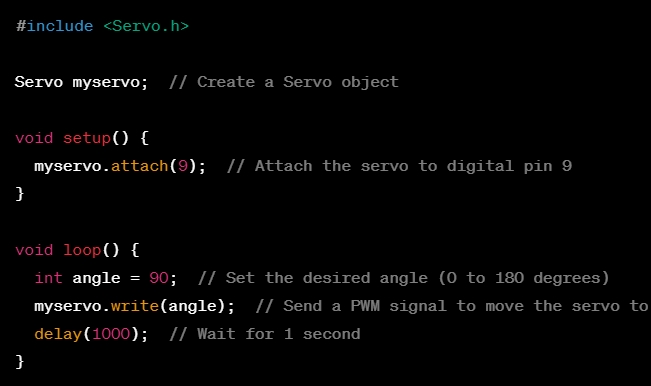
Dans cet exemple, un servomoteur est créé, connecté à une broche spécifique, puis la fonction d'écriture est utilisée pour définir son angle. Le servomoteur se déplace selon cet angle en réponse au signal PWM généré par l'Arduino.
Date de publication : 18 octobre 2023