Un servo (servomécanisme) est un dispositif électromagnétique qui convertit l'électricité en un mouvement contrôlé précis grâce à l'utilisation de mécanismes de rétroaction négative.
Les servomoteurs peuvent générer un mouvement linéaire ou circulaire, selon leur type. Un servomoteur typique comprend un moteur à courant continu, un train d'engrenages, un potentiomètre, un circuit intégré (CI) et un arbre de sortie. La position souhaitée est transmise au CI sous forme de signal codé. Le CI commande le moteur, en transmettant son énergie via les engrenages qui déterminent la vitesse et le sens de déplacement. Une fois la position souhaitée atteinte, le signal du potentiomètre indique que le moteur est arrêté.
Le potentiomètre permet un mouvement contrôlé en relayant la position actuelle tout en permettant une correction des forces extérieures agissant sur les surfaces de contrôle : une fois la surface déplacée, le potentiomètre fournit le signal de position et le circuit intégré signale le mouvement moteur nécessaire jusqu’à ce que la position correcte soit retrouvée.
Une combinaison de servomoteurs et de moteurs électriques à plusieurs engrenages peut être organisée pour effectuer des tâches plus complexes dans divers types de systèmes, notamment les robots, les véhicules, la fabrication et les réseaux de capteurs et d'actionneurs sans fil.
Comment fonctionne le servomoteur ?
Les servos ont trois fils qui sortent du boîtier (voir photo à gauche).
Chacun de ces fils a une fonction spécifique. Ces trois fils servent à la commande, à l'alimentation et à la masse.
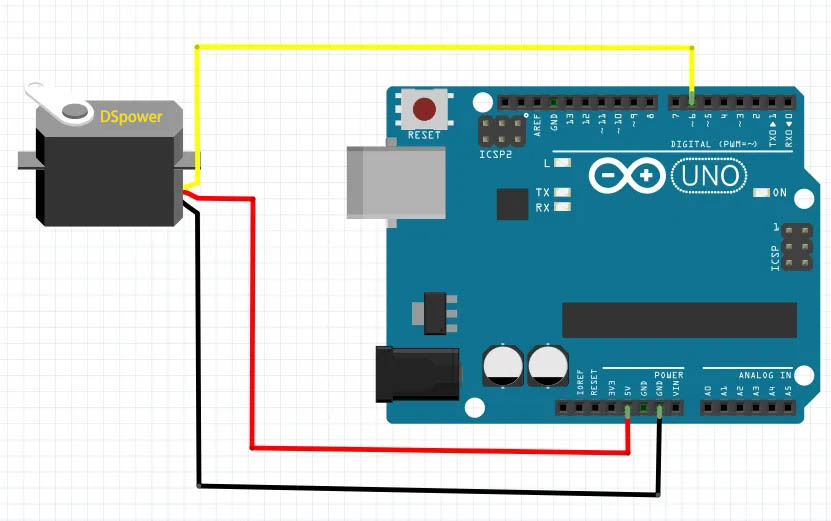
Le fil de commande assure l'envoi des impulsions électriques. Le moteur tourne dans le sens indiqué par ces impulsions.
Lorsque le moteur tourne, il modifie la résistance du potentiomètre, permettant ainsi au circuit de commande de réguler l'amplitude et le sens du mouvement. Lorsque l'arbre atteint la position souhaitée, l'alimentation est coupée.
Le fil d'alimentation fournit au servomoteur l'énergie nécessaire à son fonctionnement, tandis que le fil de masse assure une connexion indépendante du courant principal. Ceci vous protège des chocs électriques, mais n'est pas indispensable au fonctionnement du servomoteur.
Explication des servos numériques RC
Un servo numérique RC utilise une méthode différente pour envoyer des signaux d'impulsion au moteur servo.
Si le servo analogique est conçu pour envoyer une tension d'impulsion constante de 50 impulsions par seconde, le servo RC numérique est capable d'envoyer jusqu'à 300 impulsions par seconde !
Grâce à ces signaux d'impulsion rapides, la vitesse du moteur augmentera considérablement et le couple sera plus constant ; cela diminue la zone morte.
Par conséquent, l'utilisation d'un servo numérique permet une réponse plus rapide et une accélération plus rapide du composant RC.
De plus, la réduction de la zone morte améliore le couple et la capacité de maintien. L'utilisation d'un servomoteur numérique offre une sensation de contrôle immédiate.
Prenons un exemple concret. Supposons que vous deviez relier un servo numérique et un servo analogique à un récepteur.
Lorsque vous tournez la molette servo analogique de manière excentrée, vous remarquerez qu'elle réagit et résiste après un certain temps – le délai est perceptible.
Cependant, lorsque vous tournez la molette du servo numérique de manière excentrée, vous constaterez que la molette et l'arbre réagissent et maintiennent la position que vous avez définie très rapidement et en douceur.
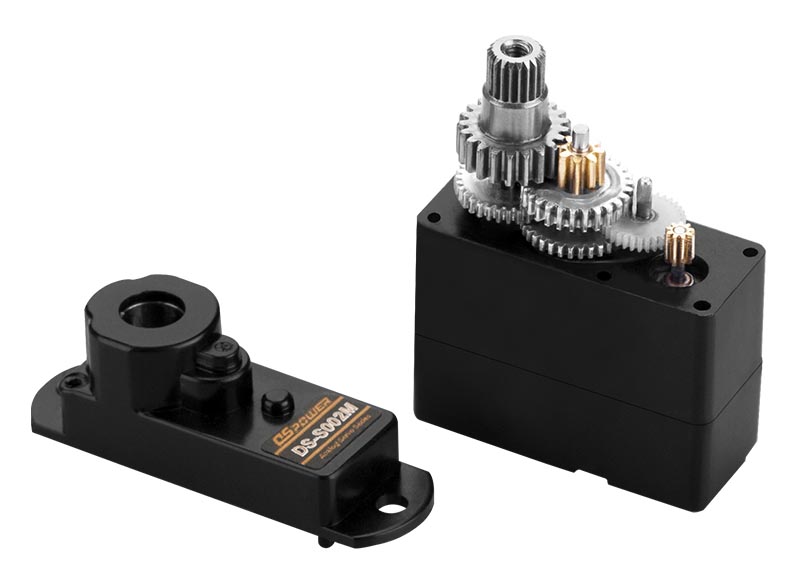
Explication des servos RC analogiques
Un servomoteur RC analogique est le type de servomoteur standard.
Il régule la vitesse du moteur en envoyant simplement des impulsions marche/arrêt.
Normalement, la tension d'impulsion se situe entre 4,8 et 6,0 volts et reste constante. Le circuit analogique reçoit 50 impulsions par seconde et, au repos, aucune tension ne lui est appliquée.
Plus la durée de l'impulsion « Marche » envoyée au servomoteur est longue, plus le moteur tourne vite et plus le couple produit est élevé. L'un des principaux inconvénients du servomoteur analogique est son temps de réponse aux petites commandes.
Le moteur ne tourne pas assez vite. De plus, le couple produit est insuffisant. Cette situation est appelée « zone morte ».
Date de publication : 1er juin 2022