Les amateurs d'aéromodélisme connaissent sans doute bien les systèmes de direction. Les servos jouent un rôle essentiel dans le fonctionnement des modèles réduits d'avions et de bateaux. Le pilotage, le décollage et l'atterrissage sont assurés par ces systèmes. La rotation des ailes, en marche avant et arrière, nécessite la traction du servomoteur.
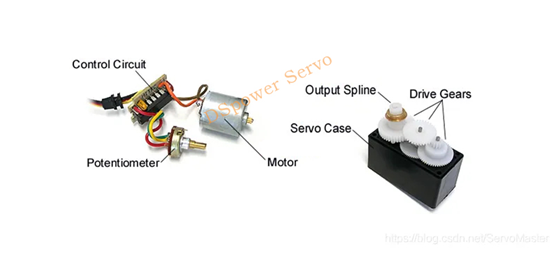
Les servomoteurs sont également appelés micro-servomoteurs. La structure du système de direction est relativement simple. Elle se compose généralement d'un petit moteur à courant continu, d'un ensemble d'engrenages réducteurs, d'un potentiomètre (relié au réducteur et servant de capteur de position) et d'une carte de commande (comprenant généralement un comparateur de tension, un signal d'entrée et une alimentation).
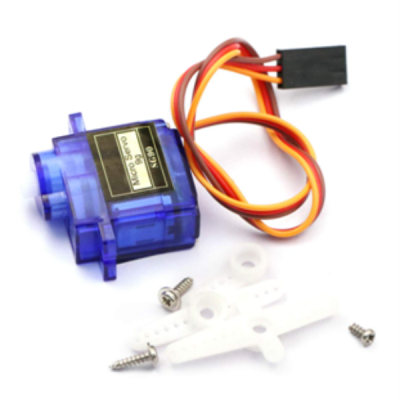
Contrairement au moteur pas à pas, le servomoteur est un système composé d'un moteur à courant continu et de divers composants. Le moteur pas à pas utilise la bobine du stator, alimentée, pour générer un champ magnétique qui attire l'aimant permanent du rotor ou agit sur le noyau à réluctance du stator afin de le faire pivoter vers une position précise. L'erreur est généralement très faible et il n'y a pas de régulation par rétroaction. Le mini-servomoteur de direction est alimenté par le moteur à courant continu ; un contrôleur est donc nécessaire pour envoyer des commandes à ce dernier, et le système de direction comporte une régulation par rétroaction.
L'engrenage de sortie du réducteur situé à l'intérieur du boîtier de direction est relié à un potentiomètre qui fait office de capteur de position. L'angle de rotation du boîtier de direction est donc influencé par la rotation du potentiomètre. Les deux extrémités de ce dernier sont connectées aux pôles positif et négatif de l'alimentation, et son extrémité coulissante est reliée à l'arbre de rotation. Les signaux sont appliqués simultanément à un comparateur de tension (amplificateur opérationnel), lui-même relié à l'alimentation d'entrée. Le signal de commande d'entrée est un signal modulé en largeur d'impulsion (MLI), qui fait varier la tension moyenne proportionnellement à la tension haute sur une période moyenne. Ce comparateur de tension d'entrée….
En comparant la tension moyenne du signal d'entrée à la tension du capteur de position, l'amplificateur génère une tension d'alimentation positive si la tension d'entrée est supérieure à celle du capteur, et une tension d'alimentation négative (inversée) dans le cas contraire. Ce principe contrôle la rotation du moteur à courant continu (avant/arrière) et, par conséquent, la rotation du réducteur via le train d'engrenages de sortie, comme illustré ci-dessus. Si le potentiomètre n'est pas directement relié au train d'engrenages de sortie, il peut être couplé à d'autres arbres du réducteur pour obtenir une plus grande amplitude de rotation, par exemple une rotation de 360°, en ajustant le rapport de réduction. Cette configuration peut engendrer une erreur plus importante, mais sans cumul d'erreur (c'est-à-dire sans augmentation de l'erreur avec l'angle de rotation)..
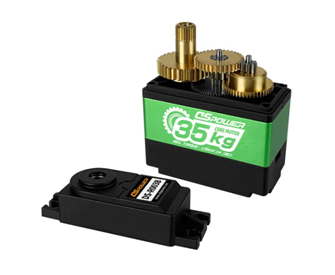
Grâce à sa structure simple et à son faible coût, le système de direction est utilisé dans de nombreuses applications, et pas seulement en modélisme aéronautique. On le retrouve également dans divers bras robotisés, robots, voitures télécommandées, drones, domotiques, systèmes d'automatisation industrielle et autres domaines. Il permet de réaliser diverses actions mécaniques. Il existe aussi des servomoteurs spéciaux à couple élevé et haute précision pour les applications exigeant une grande précision ou nécessitant un couple et des charges importants.
Date de publication : 20 septembre 2022