La différence entre un servo numérique et un servo analogique réside dansleur mode de fonctionnement et leurs systèmes de contrôle interne :
1. Signal de commande : Les servomoteurs numériques interprètent les signaux de commande comme des valeurs discrètes, généralement sous la forme deSignaux de modulation de largeur d'impulsion (PWM). Les servomoteurs analogiques, en revanche, répondent à des signaux de commande continus.généralement des niveaux de tension variables.
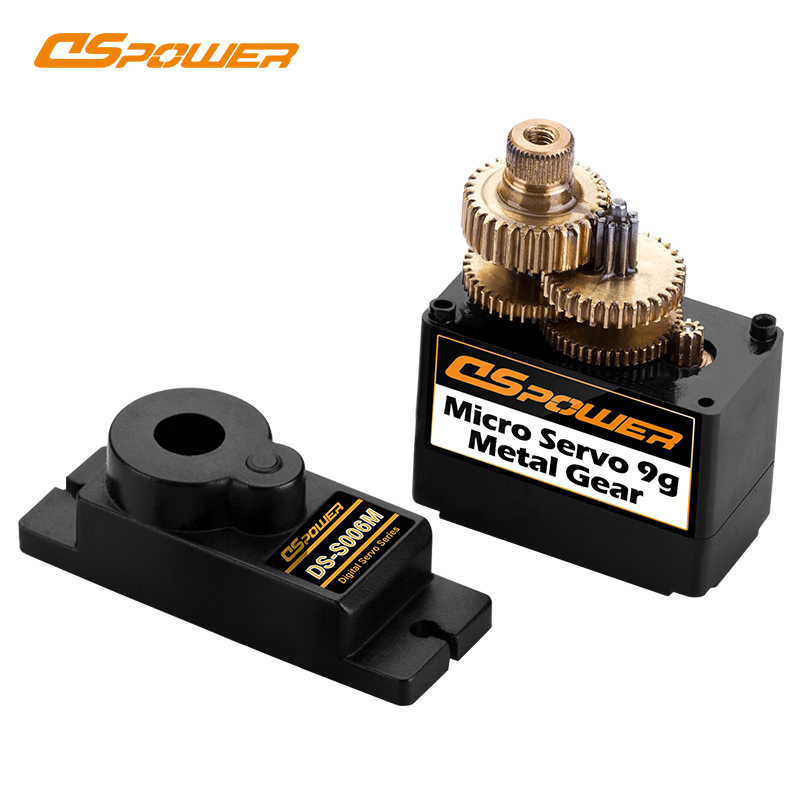
Résolution:Les servomoteurs numériques offrent une résolution et une précision supérieures dans leurs mouvements.Ils peuvent interpréter et réagir à de plus petites variations du signal de commande, ce qui permet un positionnement plus fluide et plus précis. Les servomoteurs analogiques ont une résolution inférieure etpeut présenter de légères erreurs de position ou des tremblements.
Vitesse et couple : les servos numériques offrent généralement des temps de réponse plus rapides et un couple plus élevé que les servos analogiques. Ils peuvent accélérer et décélérer plus rapidement, ce qui les rend plus performants.Convient aux applications nécessitant des mouvements rapides ou une force élevée.
Bruit et interférences : les servomoteurs numériques sontmoins sensible aux interférences et au bruit électriquegrâce à leurs circuits de commande robustes. Les servos analogiques peuvent êtreplus sujet aux interférences, ce qui peut affecter leurs performances.
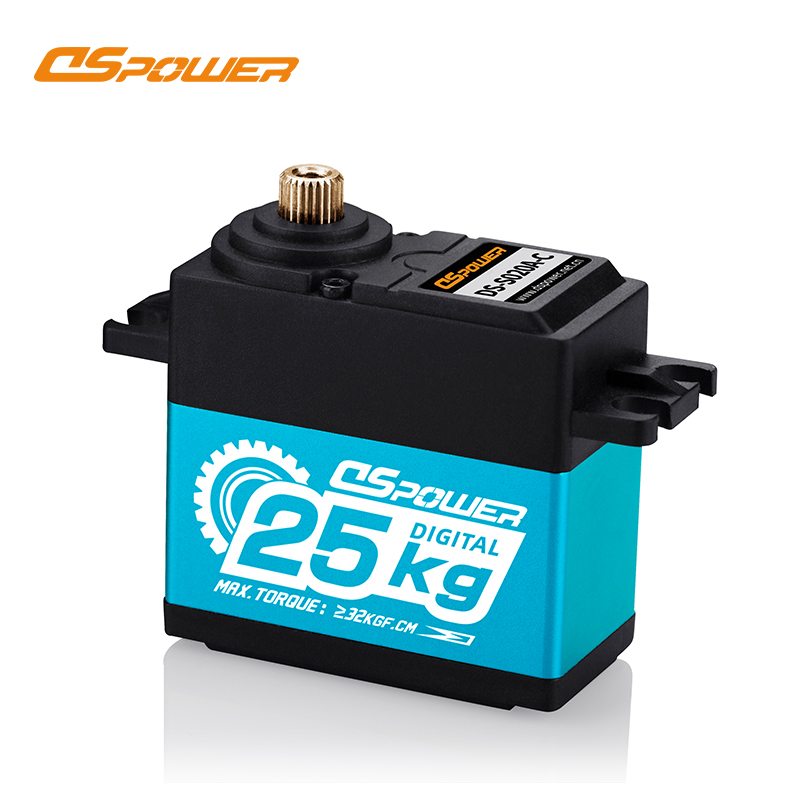
Programmabilité : Les servomoteurs numériques offrent souvent des fonctionnalités programmables supplémentaires, telles que :points d'extrémité réglables, contrôle de la vitesse et profils d'accélération/décélérationCes paramètres peuvent être personnalisés pour répondre aux exigences spécifiques de l'application. Les servomoteurs analogiques généralementne possèdent pas ces capacités de programmation.
Il est important de noterCes différences peuvent varier en fonction des modèles et des fabricants spécifiques des servomoteurs.
Date de publication : 24 mai 2023